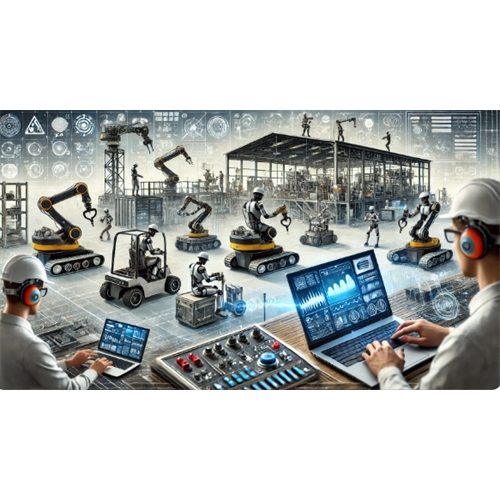
Дистанционное управление мобильными мехатронными системами является одной из актуальных тем в области робототехники и автоматизации. Эти системы сочетают в себе механические и электронные компоненты, управляемые посредством различных коммуникационных технологий, и находят широкое применение в промышленности, военной сфере, медицине и повседневной жизни.
Основные принципы работы
Мобильные мехатронные системы – это умные машины, которые сочетают в себе механику, электронику и программное обеспечение, чтобы выполнять определенные задачи под дистанционным управлением.
Механическая часть - это основа системы, она обеспечивает движение и выполнение механических действий. Она включает в себя элементы конструкции, двигатели и приводы. Важно, чтобы эти компоненты были надежными, легкими и энергоэффективными. Надежность гарантирует длительную работу без поломки, легкость делает систему манёвренной и экономит энергию, а энергоэффективность позволяет дольше работать без подзарядки.
Электронная часть отвечает за сбор и обработку информации, а также за выполнение команд управления. Она включает в себя датчики, контроллеры и системы связи. Датчики измеряют разные параметры, например, положение, скорость, температуру и другие характеристики окружающей среды и самой системы. Контроллеры обрабатывают информацию от датчиков и передают команды на исполнительные механизмы. Системы связи позволяют передавать информацию между разными компонентами системы и оператором, что обеспечивает координацию и синхронизацию действий.
Программное обеспечение - это “мозг” системы, оно управляет всем процессом. В программное обеспечение входят алгоритмы обработки данных, принятия решений и управления движением. Программное обеспечение должно быть надежным, чтобы предотвратить сбои и обеспечить безопасную работу системы. Алгоритмы обработки данных анализируют информацию, полученную от датчиков, и принимают решения на основе заданных критериев. Алгоритмы управления движением обеспечивают точное выполнение команд, координируя работу двигателей и приводов.
Сочетание всех этих компонентов обеспечивает эффективную и точную работу мобильных мехатронных систем, позволяя им успешно функционировать в разных условиях и средах.
Технологии дистанционного управления
Технологии дистанционного управления мобильными мехатронными системами включают несколько основных подходов. Радиочастотное управление является одним из наиболее распространенных методов. Оно использует радиосигналы для передачи команд от оператора к системе. Радиочастотное управление обеспечивает значительную дальность и стабильность связи, что делает его подходящим для управления системами в различных условиях. Этот метод широко используется в промышленности, военной сфере и других областях, где требуется надежное управление на больших расстояниях.
Управление через интернет (или телематика) позволяет оператору контролировать систему через глобальную сеть. Это обеспечивает возможность управления на больших расстояниях и использования мощных серверов для обработки данных и принятия решений. Интернет-управление открывает широкие возможности для интеграции с другими системами и удаленного мониторинга. Однако такой подход требует надежного и стабильного интернет-соединения, что может быть ограничением в условиях с плохой связью или в удаленных районах.
Инфракрасное управление используется для управления на небольших расстояниях и в условиях прямой видимости. Этот метод ограничен дальностью и наличием препятствий, но может быть полезен в специфических приложениях, где требуется высокая точность и надежность связи. Инфракрасное управление часто используется в бытовых устройствах и некоторых промышленных приложениях, где важно избежать радиочастотных помех.
Управление через мобильные сети использует сети GSM, LTE и другие мобильные стандарты для передачи данных. Это обеспечивает широкое покрытие и возможность управления системой в движении. Мобильные сети позволяют легко подключать устройства к интернету и обеспечивать их управление на больших расстояниях без необходимости в сложной инфраструктуре. Однако качество связи может зависеть от условий сети и местоположения, что может быть ограничивающим фактором в некоторых ситуациях.
Эти подходы к дистанционному управлению мобильными мехатронными системами обеспечивают гибкость и надежность в различных условиях эксплуатации, позволяя выбрать наиболее подходящую технологию в зависимости от конкретных требований и условий применения.
Методы анализа и проектирования
Разработка мобильных мехатронных систем - это сложный процесс, включающий в себя несколько этапов. Сначала создаются компьютерные модели системы, которые позволяют исследовать ее поведение в разных условиях, оптимизировать параметры и предсказать возможные проблемы. Это как “пробный запуск” системы в виртуальном мире, что позволяет выявить недостатки и внести коррективы на ранних стадиях проекта. Затем создается программное обеспечение, которое будет управлять системой. Алгоритмы должны учитывать множество факторов, таких как динамика движения, ограничения по энергопотреблению и условия эксплуатации. Они должны быть гибкими и надежными, чтобы обеспечить стабильную работу системы в любых условиях. На следующем этапе подбираются и интегрируются механические и электронные компоненты. Это требует учета множества факторов, таких как вес, размеры, мощность и стоимость компонентов. Важно обеспечить, чтобы все части системы работали вместе эффективно и надежно. Завершающим этапом является проверка работоспособности системы, выявление и исправление ошибок, а также оптимизация параметров для достижения максимальной эффективности и надежности. Тестирование проводится в лабораторных условиях и в реальных условиях эксплуатации. Мобильные мехатронные системы уже широко применяются в разных сферах. В промышленности роботы-манипуляторы используются для выполнения опасных и точных операций, что повышает безопасность и качество производства. В военной сфере мехатронные системы применяются для разведки, обезвреживания взрывных устройств и проведения спасательных операций. В медицине роботы-хирурги и диагностические устройства используются для проведения сложных операций и обследований. В повседневной жизни роботы-пылесосы, газонокосилки и другие устройства облегчают выполнение бытовых задач. Все эти примеры показывают, насколько широки возможности мобильных мехатронных систем и как они изменяют наш мир. С развитием технологий их применение будет расширяться еще больше, улучшая эффективность, безопасность и качество выполнения разных задач.
Заключение
Дистанционное управление мобильными мехатронными системами является важным и перспективным направлением в области робототехники и автоматизации. Использование современных технологий управления и проектирования позволяет создавать эффективные, надежные и безопасные системы, которые находят применение в различных отраслях. Дальнейшее развитие этих технологий будет способствовать расширению их возможностей и области применения, улучшению качества жизни и повышению эффективности производственных процессов.

