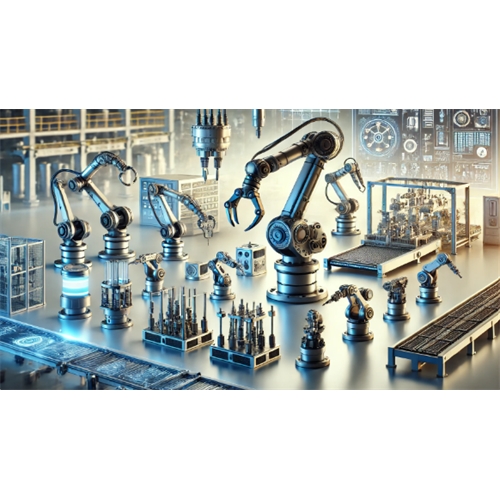
Захватные устройства промышленных роботов являются ключевыми компонентами современных автоматизированных систем. Эти устройства предназначены для выполнения различных операций по захвату, удержанию, перемещению и манипуляции объектами в процессе производства. Эффективность и точность работы промышленных роботов во многом зависят от качества и функциональных возможностей их захватных устройств.
Основные типы захватных устройств
Захватные устройства промышленных роботов можно классифицировать по различным признакам, таким как конструкция, принцип работы и область применения. Наиболее распространенные типы захватных устройств включают механические, пневматические, вакуумные и магнитные захваты.
Механические захваты являются одними из самых распространенных типов захватных устройств. Они работают на основе механического привода, который управляет движением захватных элементов (пальцев, челюстей или клешней). Механические захваты могут быть одно- или многопальцевыми, с параллельным или угловым движением захватных элементов. Они обладают высокой точностью и силой захвата, что позволяет им уверенно работать с тяжелыми и жесткими предметами. Механические захваты часто используются в машиностроении, сборочных линиях и других производственных процессах.
Пневматические захваты используют сжатый воздух для управления движением захватных элементов. Они характеризуются быстрым откликом и высокой скоростью работы. Пневматические захваты могут быть одно- или многопальцевыми, с параллельным или угловым движением. Они широко применяются в автомобильной промышленности, упаковке и других отраслях, где требуется высокая скорость и точность работы. Пневматические захваты также отличаются простотой конструкции и надежностью в эксплуатации.
Вакуумные захваты работают на основе создания вакуума, который удерживает объект на поверхности захватного устройства. Такие захваты особенно эффективны для работы с плоскими и гладкими поверхностями, такими как стекло, металл, пластик и картон. Вакуумные захваты широко применяются в электронике, упаковке и обработке материалов. Они обеспечивают бережное обращение с объектами и минимизируют риск их повреждения.
Магнитные захваты используют силу магнитного поля для удержания объектов. Они особенно эффективны для работы с металлическими изделиями, такими как стальные листы, трубы и детали. Магнитные захваты могут быть электромагнитными или постоянными магнитами. Электромагнитные захваты позволяют контролировать силу захвата, что делает их более универсальными. Магнитные захваты широко применяются в металлообработке, автомобильной промышленности и других отраслях.
Принципы работы захватных устройств
Захватные устройства работают на основе различных физических принципов, включая механическое воздействие, давление воздуха, создание вакуума и магнитное притяжение. Независимо от типа захвата, все устройства имеют общие компоненты, такие как привод (механический, пневматический, вакуумный или магнитный), захватные элементы (пальцы, челюсти, присоски или магниты) и систему управления.
Механические захваты используют линейные или вращательные приводы для перемещения захватных элементов. Приводы могут быть гидравлическими, электрическими или пневматическими. Движение захватных элементов контролируется системой управления робота, которая обеспечивает точное позиционирование и силу захвата.
Пневматические захваты работают на основе давления воздуха, которое создается компрессором и передается через пневматические клапаны к захватным элементам. Управление давлением воздуха позволяет контролировать силу захвата и скорость движения захватных элементов.
Вакуумные захваты создают вакуум с помощью насосов или эжекторов. Вакуумные присоски удерживают объект на поверхности захватного устройства. Система управления контролирует создание и поддержание вакуума, обеспечивая надежное удержание объекта.
Магнитные захваты используют силу магнитного поля для удержания объектов. Электромагнитные захваты могут включаться и выключаться, позволяя контролировать силу захвата. Постоянные магниты обеспечивают постоянное удержание объекта до момента его освобождения.
Области применения захватных устройств
Захватные устройства промышленных роботов, это неотъемлемая часть многих производственных процессов, они работают как “руки” роботов и используются в разных отраслях, от машиностроения до автомобильной промышленности.
В машиностроении используются механические захваты для сборки и перемещения деталей, что обеспечивает точность и надежность сборочных операций. Пневматические захваты используются для быстрой и точной обработки мелких деталей.
В автомобильной промышленности захватные устройства необходимы для сборки автомобилей, обработки и перемещения комплектующих. Вакуумные и пневматические захваты обеспечивают высокую скорость и точность операций на сборочных линиях.
В электронике вакуумные захваты применяются для работы с хрупкими и чувствительными компонентами, такими как платы и микросхемы. Они обеспечивают бережное обращение с компонентами и минимизируют риск их повреждения.
В упаковке захватные устройства используются для автоматизации процессов упаковки, перемещения и укладки продукции. Пневматические и вакуумные захваты обеспечивают высокую скорость и точность операций, что способствует повышению эффективности производства.
Развитие технологий захватных устройств направлено на повышение их универсальности, точности и эффективности. Современные материалы и технологии делают захватные устройства еще более универсальными и эффективными. Теперь они могут быть легче, прочнее и работать в более экстремальных условиях. “Умные” системы управления и датчики позволяют захватным устройствам адаптироваться к разным объектам и изменяющимся условиям.
Интеграция захватных устройств с искусственным интеллектом и машинным обучением открывает совершенно новые возможности. Роботы с “умными” захватными устройствами могут самостоятельно обучаться и адаптироваться к новым задачам, что делает их еще более универсальными и эффективными.
Заключение
Захватные устройства - это неотъемлемая часть автоматизации производства. Благодаря своей разнообразной функциональности они могут решать широкий спектр задач в разных отраслях. Новые технологии и интеллектуальные системы позволяют захватным устройствам становиться еще более эффективными и универсальными, что способствует дальнейшему развитию автоматизации и роботизации производства.

